|
YARP
Yet Another Robot Platform
|

|
|
YARP
Yet Another Robot Platform
|
|
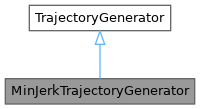
 Inheritance diagram for MinJerkTrajectoryGenerator:
Public Member Functions | |
| MinJerkTrajectoryGenerator () | |
| virtual | ~MinJerkTrajectoryGenerator () |
| bool | initTrajectory (double current_pos, double final_pos, double speed, double acceleration, std::chrono::milliseconds controller_period) |
| bool | abortTrajectory (double limit) override |
| double | computeTrajectory () override |
| double | computeTrajectoryStep () override |
| TrajectoryType | getTrajectoryType () override |
| Public Member Functions inherited from TrajectoryGenerator | |
| virtual | ~TrajectoryGenerator () |
| bool | setLimits (double min, double max) |
| bool | isMotionDone () |
Additional Inherited Members | |
| Protected Member Functions inherited from TrajectoryGenerator | |
| TrajectoryGenerator () | |
| Protected Attributes inherited from TrajectoryGenerator | |
| std::mutex | m_mutex |
| bool | m_trajectory_complete |
| double | m_x0 |
| double | m_xf |
| double | m_speed |
| double | m_acceleration |
| double | m_computed_reference |
| double | m_controllerPeriodMilliseconds |
| double | m_joint_min |
| double | m_joint_max |
Definition at line 152 of file ControlBoardTrajectory.h.
| MinJerkTrajectoryGenerator::MinJerkTrajectoryGenerator | ( | ) |
Definition at line 123 of file ControlBoardTrajectory.cpp.
|
virtual |
Definition at line 127 of file ControlBoardTrajectory.cpp.
|
overridevirtual |
Implements TrajectoryGenerator.
Definition at line 187 of file ControlBoardTrajectory.cpp.
|
overridevirtual |
Implements TrajectoryGenerator.
Definition at line 349 of file ControlBoardTrajectory.cpp.
|
overridevirtual |
Implements TrajectoryGenerator.
Definition at line 299 of file ControlBoardTrajectory.cpp.
|
overridevirtual |
Implements TrajectoryGenerator.
Definition at line 356 of file ControlBoardTrajectory.cpp.
|
virtual |
Implements TrajectoryGenerator.
Definition at line 194 of file ControlBoardTrajectory.cpp.
 1.9.8