YARP
Yet Another Robot Platform
 
Loading...
Searching...
No Matches
ControlBoardMsgs Class Reference

#include <messages/ControlBoardMsgs/idl_generated_code/ControlBoardMsgs.h>

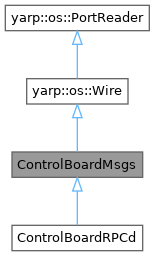
+ Inheritance diagram for ControlBoardMsgs:

Public Member Functions

virtual yarp::os::ApplicationNetworkProtocolVersion getLocalProtocolVersion ()
 
virtual yarp::os::ApplicationNetworkProtocolVersion getRemoteProtocolVersion ()
 
virtual bool checkProtocolVersion ()
 
 ControlBoardMsgs ()
 
virtual return_getDeviceInterfaces getDeviceInterfacesRPC () const
 
virtual return_getAvailableControlModes getAvailableControlModesRPC (const std::int16_t j) const
 
virtual return_getImpedance getImpedanceRPC (const std::int32_t j) const
 
virtual yarp::dev::ReturnValue setImpedanceRPC (const std::int32_t j, const double stiffness, const double damping)
 
virtual yarp::dev::ReturnValue setImpedanceOffsetRPC (const std::int32_t j, const double offset)
 
virtual return_getImpedanceOffset getImpedanceOffsetRPC (const std::int32_t j) const
 
virtual return_getCurrentImpedanceLimit getCurrentImpedanceLimitRPC (const std::int32_t j) const
 
virtual return_getLastJointFault getLastJointFaultRPC (const std::int32_t j) const
 
virtual return_getRemoteVariable getRemoteVariableRPC (const std::string &key) const
 
virtual yarp::dev::ReturnValue setRemoteVariableRPC (const std::string &key, const yarp::os::Bottle &val)
 
virtual return_getRemoteVariablesList getRemoteVariablesListRPC () const
 
virtual return_getInteractionModeOne getInteractionModeOneRPC (const std::int32_t axis) const
 
virtual return_getInteractionModeGroup getInteractionModesGroupRPC (const std::vector< std::int32_t > &joints) const
 
virtual return_getInteractionModeAll getInteractionModesAllRPC () const
 
virtual yarp::dev::ReturnValue setInteractionModeOneRPC (const std::int32_t axis, const yarp::dev::InteractionModeEnum mode)
 
virtual yarp::dev::ReturnValue setInteractionModesGroupRPC (const std::vector< std::int32_t > &joints, const std::vector< yarp::dev::InteractionModeEnum > &modes)
 
virtual yarp::dev::ReturnValue setInteractionModesAllRPC (const std::vector< yarp::dev::InteractionModeEnum > &modes)
 
virtual return_getRefCurrentAll getRefCurrentAllRPC () const
 
virtual return_getRefCurrentOne getRefCurrentOneRPC (const std::int32_t j) const
 
virtual yarp::dev::ReturnValue setRefCurrentAllRPC (const std::vector< double > &refs)
 
virtual yarp::dev::ReturnValue setRefCurrentOneRPC (const std::int32_t j, const double ref)
 
virtual yarp::dev::ReturnValue setRefCurrentGroupRPC (const std::vector< std::int32_t > &j, const std::vector< double > &refs)
 
virtual return_getCurrentAll getCurrentAllRPC () const
 
virtual return_getCurrentOne getCurrentOneRPC (const std::int32_t j) const
 
virtual return_getCurrentRangeOne getCurrentRangeOneRPC (const std::int32_t j) const
 
virtual return_getCurrentRangeAll getCurrentRangeAllRPC () const
 
virtual yarp::dev::ReturnValue setRefDutyCycleOneRPC (const std::int32_t j, const double v)
 
virtual yarp::dev::ReturnValue setRefDutyCycleAllRPC (const std::vector< double > &v)
 
virtual yarp::dev::ReturnValue setRefDutyCycleGroupRPC (const std::vector< std::int32_t > &j, const std::vector< double > &v)
 
virtual return_getRefDutyCycleOne getRefDutyCycleOneRPC (const std::int32_t j) const
 
virtual return_getRefDutyCycleAll getRefDutyCycleAllRPC () const
 
virtual return_getDutyCycleOne getDutyCycleOneRPC (const std::int32_t j) const
 
virtual return_getDutyCycleAll getDutyCycleAllRPC () const
 
virtual yarp::dev::ReturnValue resetEncoderOneRPC (const std::int32_t j)
 
virtual yarp::dev::ReturnValue resetEncoderAllRPC ()
 
virtual yarp::dev::ReturnValue setEncoderOneRPC (const std::int32_t j, const double val)
 
virtual yarp::dev::ReturnValue setEncoderAllRPC (const std::vector< double > &vals)
 
virtual return_getEncoderOne getEncoderOneRPC (const std::int32_t j) const
 
virtual return_getEncoderTimedOne getEncoderTimedOneRPC (const std::int32_t j) const
 
virtual return_getEncoderAll getEncoderAllRPC () const
 
virtual return_getEncoderTimedAll getEncoderTimedAllRPC () const
 
virtual return_getEncoderSpeedOne getEncoderSpeedOneRPC (const std::int32_t j) const
 
virtual return_getEncoderSpeedAll getEncoderSpeedAllRPC () const
 
virtual return_getEncoderAccelerationOne getEncoderAccelerationOneRPC (const std::int32_t j) const
 
virtual return_getEncoderAccelerationAll getEncoderAccelerationAllRPC () const
 
virtual yarp::dev::ReturnValue resetMotorEncoderRPC (const std::int32_t j)
 
virtual yarp::dev::ReturnValue resetMotorEncodersRPC ()
 
virtual yarp::dev::ReturnValue setMotorEncoderRPC (const std::int32_t j, const double val)
 
virtual yarp::dev::ReturnValue setMotorEncoderCountsPerRevolutionRPC (const std::int32_t j, const double val)
 
virtual return_getMotorEncoderCountsPerRevolution getMotorEncoderCountsPerRevolutionRPC (const std::int32_t m) const
 
virtual yarp::dev::ReturnValue setMotorEncodersAllRPC (const std::vector< double > &vals)
 
virtual return_getMotorEncoderOne getMotorEncoderOneRPC (const std::int32_t j) const
 
virtual return_getMotorEncoderAll getMotorEncoderAllRPC () const
 
virtual return_getMotorEncoderTimedOne getMotorEncoderTimedOneRPC (const std::int32_t j) const
 
virtual return_getMotorEncoderTimedAll getMotorEncodersTimedAllRPC () const
 
virtual return_getMotorEncoderSpeedOne getMotorEncoderSpeedOneRPC (const std::int32_t j) const
 
virtual return_getMotorEncoderSpeedAll getMotorEncoderSpeedAllRPC () const
 
virtual return_getMotorEncoderAccelerationOne getMotorEncoderAccelerationOneRPC (const std::int32_t j) const
 
virtual return_getMotorEncoderAccelerationAll getMotorEncoderAccelerationAllRPC () const
 
virtual return_getNumberOfMotorEncoders getNumberOfMotorEncodersRPC () const
 
virtual return_isCalibratorDevicePresent isCalibratorDevicePresentRPC () const
 
virtual yarp::dev::ReturnValue calibrateSingleJointRPC (const std::int32_t j)
 
virtual yarp::dev::ReturnValue calibrateWholePartRPC ()
 
virtual yarp::dev::ReturnValue homingSingleJointRPC (const std::int32_t j)
 
virtual yarp::dev::ReturnValue homingWholePartRPC ()
 
virtual yarp::dev::ReturnValue parkSingleJointRPC (const std::int32_t j, const bool wait)
 
virtual yarp::dev::ReturnValue parkWholePartRPC ()
 
virtual yarp::dev::ReturnValue quitCalibrateRPC ()
 
virtual yarp::dev::ReturnValue quitParkRPC ()
 
virtual yarp::dev::ReturnValue setManualBrakeActiveRPC (const std::int32_t j, const bool active)
 
virtual yarp::dev::ReturnValue setAutoBrakeEnabledRPC (const std::int32_t j, const bool enabled)
 
virtual return_isJointBraked isJointBrakedRPC (const std::int32_t j) const
 
virtual return_getAutoBrakeEnabled getAutoBrakeEnabledRPC (const std::int32_t j) const
 
virtual return_getAxes getAxesRPC () const
 
virtual return_getRefTorqueOne getRefTorqueOneRPC (const std::int32_t j) const
 
virtual return_getRefTorqueAll getRefTorqueAllRPC () const
 
virtual return_getRefTorqueGroup getRefTorqueGroupRPC (const std::vector< std::int32_t > &j) const
 
virtual yarp::dev::ReturnValue setRefTorqueOneRPC (const std::int32_t j, const double val)
 
virtual yarp::dev::ReturnValue setRefTorqueAllRPC (const std::vector< double > &val)
 
virtual yarp::dev::ReturnValue setRefTorqueGroupRPC (const std::vector< std::int32_t > &j, const std::vector< double > &val)
 
virtual yarp::dev::ReturnValue setRefPositionOneRPC (const std::int32_t j, const double value)
 
virtual yarp::dev::ReturnValue setRefPositionAllRPC (const std::vector< double > &value)
 
virtual yarp::dev::ReturnValue setRefPositionGroupRPC (const std::vector< std::int32_t > &j, const std::vector< double > &value)
 
virtual return_getRefPositionOne getRefPositionOneRPC (const std::int32_t j) const
 
virtual return_getRefPositionAll getRefPositionAllRPC () const
 
virtual return_getRefPositionGroup getRefPositionGroupRPC (const std::vector< std::int32_t > &j) const
 
virtual yarp::dev::ReturnValue setControlModeOneRPC (const std::int32_t j, const yarp::dev::SelectableControlModeEnum mod)
 
virtual yarp::dev::ReturnValue setControlModeAllRPC (const std::vector< yarp::dev::SelectableControlModeEnum > &modes)
 
virtual yarp::dev::ReturnValue setControlModeGroupRPC (const std::vector< std::int32_t > &j, const std::vector< yarp::dev::SelectableControlModeEnum > &modes)
 
virtual return_getAxisName getAxisNameRPC (const std::int32_t j)
 
virtual return_getJointType getJointTypeRPC (const std::int32_t j)
 
virtual yarp::dev::ReturnValue calibrateRobotRPC ()
 
virtual yarp::dev::ReturnValue abortCalibrationRPC ()
 
virtual yarp::dev::ReturnValue abortParkRPC ()
 
virtual yarp::dev::ReturnValue parkRPC (const bool wait)
 
virtual yarp::dev::ReturnValue calibrateAxisWithParamsRPC (const std::int32_t j, const std::int32_t ui, const double v1, const double v2, const double v3)
 
virtual yarp::dev::ReturnValue setCalibrationParametersRPC (const std::int32_t j, const yCalibrationParameters &params)
 
virtual yarp::dev::ReturnValue calibrationDoneRPC (const std::int32_t j)
 
virtual yarp::dev::ReturnValue setPosLimitsRPC (const std::int16_t j, const double min, const double max)
 
virtual yarp::dev::ReturnValue setVelLimitsRPC (const std::int16_t j, const double min, const double max)
 
virtual return_getPosLimits getPosLimitsRPC (const std::int16_t j) const
 
virtual return_getVelLimits getVelLimitsRPC (const std::int16_t j) const
 
virtual return_getNumberOfMotors getNumberOfMotorsRPC () const
 
virtual return_getTemperatureOne getTemperatureOneRPC (const std::int32_t m) const
 
virtual return_getTemperatureAll getTemperatureAllRPC () const
 
virtual return_getTemperatureLimit getTemperatureLimitRPC (const std::int32_t m) const
 
virtual yarp::dev::ReturnValue setTemperatureLimitRPC (const std::int32_t m, const double val)
 
virtual return_getGearboxRatio getGearboxRatioRPC (const std::int32_t m) const
 
virtual yarp::dev::ReturnValue setGearboxRatioRPC (const std::int32_t m, const double val)
 
virtual yarp::dev::ReturnValue enablePidRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j)
 
virtual yarp::dev::ReturnValue disablePidRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j)
 
virtual yarp::dev::ReturnValue resetPidRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j)
 
virtual yarp::dev::ReturnValue setPidRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j, const yarp::dev::Pid &pid)
 
virtual yarp::dev::ReturnValue setPidsRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::vector< yarp::dev::Pid > &pids)
 
virtual yarp::dev::ReturnValue setPidOffsetOneRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j, const double off)
 
virtual yarp::dev::ReturnValue setPidFeedforwardOneRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j, const double off)
 
virtual yarp::dev::ReturnValue setPidReferenceRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j, const double ref)
 
virtual yarp::dev::ReturnValue setPidReferencesRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::vector< double > &refs)
 
virtual yarp::dev::ReturnValue setPidErrorLimitRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j, const double limit)
 
virtual yarp::dev::ReturnValue setPidErrorLimitsRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::vector< double > &limits)
 
virtual return_getAvailablePids getAvailablePidsRPC (const std::int16_t j) const
 
virtual return_isPidEnabled isPidEnabledRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j) const
 
virtual return_getPidError getPidErrorRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j) const
 
virtual return_getPidErrors getPidErrorsRPC (const yarp::dev::PidControlTypeEnum pidtype) const
 
virtual return_getPidReference getPidReferenceRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j) const
 
virtual return_getPidReferences getPidReferencesRPC (const yarp::dev::PidControlTypeEnum pidtype) const
 
virtual return_getPidErrorLimit getPidErrorLimitRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j) const
 
virtual return_getPidErrorLimits getPidErrorLimitsRPC (const yarp::dev::PidControlTypeEnum pidtype) const
 
virtual return_getPidOutput getPidOutputRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j) const
 
virtual return_getPidOutputs getPidOutputsRPC (const yarp::dev::PidControlTypeEnum pidtype) const
 
virtual return_getPid getPidRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j) const
 
virtual return_getPids getPidsRPC (const yarp::dev::PidControlTypeEnum pidtype) const
 
virtual return_getPidExtraInfo getPidExtraInfoRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j) const
 
virtual return_getPidExtraInfos getPidExtraInfosRPC (const yarp::dev::PidControlTypeEnum pidtype) const
 
virtual return_getPidOffset getPidOffsetRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j) const
 
virtual return_getPidFeedforward getPidFeedforwardRPC (const yarp::dev::PidControlTypeEnum pidtype, const std::int16_t j) const
 
virtual yarp::dev::ReturnValue positionMoveOneRPC (const std::int32_t j, const double ref)
 
virtual yarp::dev::ReturnValue positionMoveGroupRPC (const std::vector< std::int32_t > &joints, const std::vector< double > &refs)
 
virtual yarp::dev::ReturnValue positionMoveAllRPC (const std::vector< double > &refs)
 
virtual yarp::dev::ReturnValue relativeMoveOneRPC (const std::int32_t j, const double delta)
 
virtual yarp::dev::ReturnValue relativeMoveGroupRPC (const std::vector< std::int32_t > &joints, const std::vector< double > &refs)
 
virtual yarp::dev::ReturnValue relativeMoveAllRPC (const std::vector< double > &deltas)
 
virtual yarp::dev::ReturnValue setTrajSpeedOneRPC (const std::int32_t j, const double sp)
 
virtual yarp::dev::ReturnValue setTrajSpeedGroupRPC (const std::vector< std::int32_t > &joints, const std::vector< double > &spds)
 
virtual yarp::dev::ReturnValue setTrajSpeedAllRPC (const std::vector< double > &spds)
 
virtual yarp::dev::ReturnValue setTrajAccelerationOneRPC (const std::int32_t j, const double acc)
 
virtual yarp::dev::ReturnValue setTrajAccelerationsGroupRPC (const std::vector< std::int32_t > &joints, const std::vector< double > &accs)
 
virtual yarp::dev::ReturnValue setTrajAccelerationsAllRPC (const std::vector< double > &accs)
 
virtual yarp::dev::ReturnValue stopOneRPC (const std::int32_t j)
 
virtual yarp::dev::ReturnValue stopGroupRPC (const std::vector< std::int32_t > &joints)
 
virtual yarp::dev::ReturnValue stopAllRPC ()
 
virtual return_getTargetPositionOne getTargetPositionOneRPC (const std::int32_t j) const
 
virtual return_getTargetPositionGroup getTargetPositionGroupRPC (const std::vector< std::int32_t > &joints) const
 
virtual return_getTargetPositionAll getTargetPositionAllRPC () const
 
virtual return_getTrajSpeedOne getTrajSpeedOneRPC (const std::int32_t j) const
 
virtual return_getTrajSpeedsGroup getTrajSpeedsGroupRPC (const std::vector< std::int32_t > &joints) const
 
virtual return_getTrajSpeedsAll getTrajSpeedsAllRPC () const
 
virtual return_getTrajAccelerationOne getTrajAccelerationOneRPC (const std::int32_t j) const
 
virtual return_getTrajAccelerationGroup getTrajAccelerationGroupRPC (const std::vector< std::int32_t > &joints) const
 
virtual return_getTrajAccelerationAll getTrajAccelerationAllRPC () const
 
virtual return_checkMotionDoneOne checkMotionDoneOneRPC (const std::int32_t j) const
 
virtual return_checkMotionDoneGroup checkMotionDoneGroupRPC (const std::vector< std::int32_t > &joints) const
 
virtual return_checkMotionDoneAll checkMotionDoneAllRPC () const
 
virtual yarp::dev::ReturnValue velocityMoveOneRPC (const std::int32_t j, const double ref)
 
virtual yarp::dev::ReturnValue velocityMoveGroupRPC (const std::vector< std::int32_t > &joints, const std::vector< double > &refs)
 
virtual yarp::dev::ReturnValue velocityMoveAllRPC (const std::vector< double > &refs)
 
virtual return_getTargetVelocityOne getTargetVelocityOneRPC (const std::int32_t j) const
 
virtual return_getTargetVelocityGroup getTargetVelocityGroupRPC (const std::vector< std::int32_t > &joints) const
 
virtual return_getTargetVelocityAll getTargetVelocityAllRPC () const
 
virtual yarp::dev::ReturnValue setRefVelocityOneRPC (const std::int32_t j, const double ref)
 
virtual yarp::dev::ReturnValue setRefVelocityAllRPC (const std::vector< double > &ref)
 
virtual yarp::dev::ReturnValue setRefVelocityGroupRPC (const std::vector< std::int32_t > &j, const std::vector< double > &ref)
 
virtual return_getRefVelocityOne getRefVelocityOneRPC (const std::int32_t j) const
 
virtual return_getRefVelocityAll getRefVelocityAllRPC () const
 
virtual return_getRefVelocityGroup getRefVelocityGroupRPC (const std::vector< std::int32_t > &j) const
 
virtual return_getTorqueRangeOne getTorqueRangeOneRPC (const std::int32_t j) const
 
virtual return_getTorqueRangeAll getTorqueRangeAllRPC () const
 
virtual yarp::dev::ReturnValue setMotorTorqueParamsRPC (const std::int32_t j, const yMotorTorqueParameters &params)
 
virtual return_getMotorTorqueParams getMotorTorqueParamsRPC (const std::int32_t j)
 
virtual yarp::dev::ReturnValue enableAmpRPC (const std::int32_t j)
 
virtual yarp::dev::ReturnValue disableAmpRPC (const std::int32_t j)
 
virtual return_getAmpStatusAll getAmpStatusAllRPC () const
 
virtual return_getAmpStatusOne getAmpStatusOneRPC (const std::int32_t j) const
 
virtual yarp::dev::ReturnValue setMaxCurrentRPC (const std::int32_t j, const double v)
 
virtual return_getMaxCurrent getMaxCurrentRPC (const std::int32_t j) const
 
virtual return_getNominalCurrent getNominalCurrentRPC (const std::int32_t m) const
 
virtual yarp::dev::ReturnValue setNominalCurrentRPC (const std::int32_t m, const double val)
 
virtual return_getPeakCurrent getPeakCurrentRPC (const std::int32_t m) const
 
virtual yarp::dev::ReturnValue setPeakCurrentRPC (const std::int32_t m, const double val)
 
virtual return_getPWM getPWMRPC (const std::int32_t m) const
 
virtual return_getPWMLimit getPWMLimitRPC (const std::int32_t m) const
 
virtual yarp::dev::ReturnValue setPWMLimitRPC (const std::int32_t m, const double val)
 
virtual return_getPowerSupplyVoltage getPowerSupplyVoltageRPC (const std::int32_t m) const
 
virtual std::vector< std::string > help (const std::string &functionName="--all")
 
bool read (yarp::os::ConnectionReader &connection) override
 Read this object from a network connection.
 
- Public Member Functions inherited from yarp::os::Wire
yarp::os::WireLink & yarp ()
 Get YARP state associated with this object.
 
const yarp::os::WireLink & yarp () const
 Get YARP state associated with this object (const version).
 
- Public Member Functions inherited from yarp::os::PortReader
virtual ~PortReader ()
 Destructor.
 
virtual Type getReadType () const
 

Detailed Description

Definition at line 129 of file ControlBoardMsgs.h.

Constructor & Destructor Documentation

◆ ControlBoardMsgs()

ControlBoardMsgs::ControlBoardMsgs ( )

Definition at line 42367 of file ControlBoardMsgs.cpp.

Member Function Documentation

◆ abortCalibrationRPC()

yarp::dev::ReturnValue ControlBoardMsgs::abortCalibrationRPC ( )
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43292 of file ControlBoardMsgs.cpp.

◆ abortParkRPC()

yarp::dev::ReturnValue ControlBoardMsgs::abortParkRPC ( )
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43302 of file ControlBoardMsgs.cpp.

◆ calibrateAxisWithParamsRPC()

yarp::dev::ReturnValue ControlBoardMsgs::calibrateAxisWithParamsRPC ( const std::int32_t  j,
const std::int32_t  ui,
const double  v1,
const double  v2,
const double  v3 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43322 of file ControlBoardMsgs.cpp.

◆ calibrateRobotRPC()

yarp::dev::ReturnValue ControlBoardMsgs::calibrateRobotRPC ( )
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43282 of file ControlBoardMsgs.cpp.

◆ calibrateSingleJointRPC()

yarp::dev::ReturnValue ControlBoardMsgs::calibrateSingleJointRPC ( const std::int32_t  j)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42982 of file ControlBoardMsgs.cpp.

◆ calibrateWholePartRPC()

yarp::dev::ReturnValue ControlBoardMsgs::calibrateWholePartRPC ( )
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42992 of file ControlBoardMsgs.cpp.

◆ calibrationDoneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::calibrationDoneRPC ( const std::int32_t  j)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43342 of file ControlBoardMsgs.cpp.

◆ checkMotionDoneAllRPC()

return_checkMotionDoneAll ControlBoardMsgs::checkMotionDoneAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43992 of file ControlBoardMsgs.cpp.

◆ checkMotionDoneGroupRPC()

return_checkMotionDoneGroup ControlBoardMsgs::checkMotionDoneGroupRPC ( const std::vector< std::int32_t > &  joints) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43982 of file ControlBoardMsgs.cpp.

◆ checkMotionDoneOneRPC()

return_checkMotionDoneOne ControlBoardMsgs::checkMotionDoneOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43972 of file ControlBoardMsgs.cpp.

◆ checkProtocolVersion()

bool ControlBoardMsgs::checkProtocolVersion ( )
virtual

Definition at line 80 of file ControlBoardMsgs.cpp.

◆ disableAmpRPC()

yarp::dev::ReturnValue ControlBoardMsgs::disableAmpRPC ( const std::int32_t  j)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44172 of file ControlBoardMsgs.cpp.

◆ disablePidRPC()

yarp::dev::ReturnValue ControlBoardMsgs::disablePidRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43472 of file ControlBoardMsgs.cpp.

◆ enableAmpRPC()

yarp::dev::ReturnValue ControlBoardMsgs::enableAmpRPC ( const std::int32_t  j)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44162 of file ControlBoardMsgs.cpp.

◆ enablePidRPC()

yarp::dev::ReturnValue ControlBoardMsgs::enablePidRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43462 of file ControlBoardMsgs.cpp.

◆ getAmpStatusAllRPC()

return_getAmpStatusAll ControlBoardMsgs::getAmpStatusAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44182 of file ControlBoardMsgs.cpp.

◆ getAmpStatusOneRPC()

return_getAmpStatusOne ControlBoardMsgs::getAmpStatusOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44192 of file ControlBoardMsgs.cpp.

◆ getAutoBrakeEnabledRPC()

return_getAutoBrakeEnabled ControlBoardMsgs::getAutoBrakeEnabledRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43092 of file ControlBoardMsgs.cpp.

◆ getAvailableControlModesRPC()

return_getAvailableControlModes ControlBoardMsgs::getAvailableControlModesRPC ( const std::int16_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42382 of file ControlBoardMsgs.cpp.

◆ getAvailablePidsRPC()

return_getAvailablePids ControlBoardMsgs::getAvailablePidsRPC ( const std::int16_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43572 of file ControlBoardMsgs.cpp.

◆ getAxesRPC()

return_getAxes ControlBoardMsgs::getAxesRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43102 of file ControlBoardMsgs.cpp.

◆ getAxisNameRPC()

return_getAxisName ControlBoardMsgs::getAxisNameRPC ( const std::int32_t  j)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43262 of file ControlBoardMsgs.cpp.

◆ getCurrentAllRPC()

return_getCurrentAll ControlBoardMsgs::getCurrentAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42592 of file ControlBoardMsgs.cpp.

◆ getCurrentImpedanceLimitRPC()

return_getCurrentImpedanceLimit ControlBoardMsgs::getCurrentImpedanceLimitRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42432 of file ControlBoardMsgs.cpp.

◆ getCurrentOneRPC()

return_getCurrentOne ControlBoardMsgs::getCurrentOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42602 of file ControlBoardMsgs.cpp.

◆ getCurrentRangeAllRPC()

return_getCurrentRangeAll ControlBoardMsgs::getCurrentRangeAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42622 of file ControlBoardMsgs.cpp.

◆ getCurrentRangeOneRPC()

return_getCurrentRangeOne ControlBoardMsgs::getCurrentRangeOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42612 of file ControlBoardMsgs.cpp.

◆ getDeviceInterfacesRPC()

return_getDeviceInterfaces ControlBoardMsgs::getDeviceInterfacesRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42372 of file ControlBoardMsgs.cpp.

◆ getDutyCycleAllRPC()

return_getDutyCycleAll ControlBoardMsgs::getDutyCycleAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42692 of file ControlBoardMsgs.cpp.

◆ getDutyCycleOneRPC()

return_getDutyCycleOne ControlBoardMsgs::getDutyCycleOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42682 of file ControlBoardMsgs.cpp.

◆ getEncoderAccelerationAllRPC()

return_getEncoderAccelerationAll ControlBoardMsgs::getEncoderAccelerationAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42812 of file ControlBoardMsgs.cpp.

◆ getEncoderAccelerationOneRPC()

return_getEncoderAccelerationOne ControlBoardMsgs::getEncoderAccelerationOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42802 of file ControlBoardMsgs.cpp.

◆ getEncoderAllRPC()

return_getEncoderAll ControlBoardMsgs::getEncoderAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42762 of file ControlBoardMsgs.cpp.

◆ getEncoderOneRPC()

return_getEncoderOne ControlBoardMsgs::getEncoderOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42742 of file ControlBoardMsgs.cpp.

◆ getEncoderSpeedAllRPC()

return_getEncoderSpeedAll ControlBoardMsgs::getEncoderSpeedAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42792 of file ControlBoardMsgs.cpp.

◆ getEncoderSpeedOneRPC()

return_getEncoderSpeedOne ControlBoardMsgs::getEncoderSpeedOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42782 of file ControlBoardMsgs.cpp.

◆ getEncoderTimedAllRPC()

return_getEncoderTimedAll ControlBoardMsgs::getEncoderTimedAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42772 of file ControlBoardMsgs.cpp.

◆ getEncoderTimedOneRPC()

return_getEncoderTimedOne ControlBoardMsgs::getEncoderTimedOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42752 of file ControlBoardMsgs.cpp.

◆ getGearboxRatioRPC()

return_getGearboxRatio ControlBoardMsgs::getGearboxRatioRPC ( const std::int32_t  m) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43442 of file ControlBoardMsgs.cpp.

◆ getImpedanceOffsetRPC()

return_getImpedanceOffset ControlBoardMsgs::getImpedanceOffsetRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42422 of file ControlBoardMsgs.cpp.

◆ getImpedanceRPC()

return_getImpedance ControlBoardMsgs::getImpedanceRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42392 of file ControlBoardMsgs.cpp.

◆ getInteractionModeOneRPC()

return_getInteractionModeOne ControlBoardMsgs::getInteractionModeOneRPC ( const std::int32_t  axis) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42482 of file ControlBoardMsgs.cpp.

◆ getInteractionModesAllRPC()

return_getInteractionModeAll ControlBoardMsgs::getInteractionModesAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42502 of file ControlBoardMsgs.cpp.

◆ getInteractionModesGroupRPC()

return_getInteractionModeGroup ControlBoardMsgs::getInteractionModesGroupRPC ( const std::vector< std::int32_t > &  joints) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42492 of file ControlBoardMsgs.cpp.

◆ getJointTypeRPC()

return_getJointType ControlBoardMsgs::getJointTypeRPC ( const std::int32_t  j)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43272 of file ControlBoardMsgs.cpp.

◆ getLastJointFaultRPC()

return_getLastJointFault ControlBoardMsgs::getLastJointFaultRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42442 of file ControlBoardMsgs.cpp.

◆ getLocalProtocolVersion()

yarp::os::ApplicationNetworkProtocolVersion ControlBoardMsgs::getLocalProtocolVersion ( )
virtual

Definition at line 95 of file ControlBoardMsgs.cpp.

◆ getMaxCurrentRPC()

return_getMaxCurrent ControlBoardMsgs::getMaxCurrentRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44212 of file ControlBoardMsgs.cpp.

◆ getMotorEncoderAccelerationAllRPC()

return_getMotorEncoderAccelerationAll ControlBoardMsgs::getMotorEncoderAccelerationAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42952 of file ControlBoardMsgs.cpp.

◆ getMotorEncoderAccelerationOneRPC()

return_getMotorEncoderAccelerationOne ControlBoardMsgs::getMotorEncoderAccelerationOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42942 of file ControlBoardMsgs.cpp.

◆ getMotorEncoderAllRPC()

return_getMotorEncoderAll ControlBoardMsgs::getMotorEncoderAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42892 of file ControlBoardMsgs.cpp.

◆ getMotorEncoderCountsPerRevolutionRPC()

return_getMotorEncoderCountsPerRevolution ControlBoardMsgs::getMotorEncoderCountsPerRevolutionRPC ( const std::int32_t  m) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42862 of file ControlBoardMsgs.cpp.

◆ getMotorEncoderOneRPC()

return_getMotorEncoderOne ControlBoardMsgs::getMotorEncoderOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42882 of file ControlBoardMsgs.cpp.

◆ getMotorEncoderSpeedAllRPC()

return_getMotorEncoderSpeedAll ControlBoardMsgs::getMotorEncoderSpeedAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42932 of file ControlBoardMsgs.cpp.

◆ getMotorEncoderSpeedOneRPC()

return_getMotorEncoderSpeedOne ControlBoardMsgs::getMotorEncoderSpeedOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42922 of file ControlBoardMsgs.cpp.

◆ getMotorEncodersTimedAllRPC()

return_getMotorEncoderTimedAll ControlBoardMsgs::getMotorEncodersTimedAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42912 of file ControlBoardMsgs.cpp.

◆ getMotorEncoderTimedOneRPC()

return_getMotorEncoderTimedOne ControlBoardMsgs::getMotorEncoderTimedOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42902 of file ControlBoardMsgs.cpp.

◆ getMotorTorqueParamsRPC()

return_getMotorTorqueParams ControlBoardMsgs::getMotorTorqueParamsRPC ( const std::int32_t  j)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44152 of file ControlBoardMsgs.cpp.

◆ getNominalCurrentRPC()

return_getNominalCurrent ControlBoardMsgs::getNominalCurrentRPC ( const std::int32_t  m) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44222 of file ControlBoardMsgs.cpp.

◆ getNumberOfMotorEncodersRPC()

return_getNumberOfMotorEncoders ControlBoardMsgs::getNumberOfMotorEncodersRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42962 of file ControlBoardMsgs.cpp.

◆ getNumberOfMotorsRPC()

return_getNumberOfMotors ControlBoardMsgs::getNumberOfMotorsRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43392 of file ControlBoardMsgs.cpp.

◆ getPeakCurrentRPC()

return_getPeakCurrent ControlBoardMsgs::getPeakCurrentRPC ( const std::int32_t  m) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44242 of file ControlBoardMsgs.cpp.

◆ getPidErrorLimitRPC()

return_getPidErrorLimit ControlBoardMsgs::getPidErrorLimitRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43632 of file ControlBoardMsgs.cpp.

◆ getPidErrorLimitsRPC()

return_getPidErrorLimits ControlBoardMsgs::getPidErrorLimitsRPC ( const yarp::dev::PidControlTypeEnum  pidtype) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43642 of file ControlBoardMsgs.cpp.

◆ getPidErrorRPC()

return_getPidError ControlBoardMsgs::getPidErrorRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43592 of file ControlBoardMsgs.cpp.

◆ getPidErrorsRPC()

return_getPidErrors ControlBoardMsgs::getPidErrorsRPC ( const yarp::dev::PidControlTypeEnum  pidtype) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43602 of file ControlBoardMsgs.cpp.

◆ getPidExtraInfoRPC()

return_getPidExtraInfo ControlBoardMsgs::getPidExtraInfoRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43692 of file ControlBoardMsgs.cpp.

◆ getPidExtraInfosRPC()

return_getPidExtraInfos ControlBoardMsgs::getPidExtraInfosRPC ( const yarp::dev::PidControlTypeEnum  pidtype) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43702 of file ControlBoardMsgs.cpp.

◆ getPidFeedforwardRPC()

return_getPidFeedforward ControlBoardMsgs::getPidFeedforwardRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43722 of file ControlBoardMsgs.cpp.

◆ getPidOffsetRPC()

return_getPidOffset ControlBoardMsgs::getPidOffsetRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43712 of file ControlBoardMsgs.cpp.

◆ getPidOutputRPC()

return_getPidOutput ControlBoardMsgs::getPidOutputRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43652 of file ControlBoardMsgs.cpp.

◆ getPidOutputsRPC()

return_getPidOutputs ControlBoardMsgs::getPidOutputsRPC ( const yarp::dev::PidControlTypeEnum  pidtype) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43662 of file ControlBoardMsgs.cpp.

◆ getPidReferenceRPC()

return_getPidReference ControlBoardMsgs::getPidReferenceRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43612 of file ControlBoardMsgs.cpp.

◆ getPidReferencesRPC()

return_getPidReferences ControlBoardMsgs::getPidReferencesRPC ( const yarp::dev::PidControlTypeEnum  pidtype) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43622 of file ControlBoardMsgs.cpp.

◆ getPidRPC()

return_getPid ControlBoardMsgs::getPidRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43672 of file ControlBoardMsgs.cpp.

◆ getPidsRPC()

return_getPids ControlBoardMsgs::getPidsRPC ( const yarp::dev::PidControlTypeEnum  pidtype) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43682 of file ControlBoardMsgs.cpp.

◆ getPosLimitsRPC()

return_getPosLimits ControlBoardMsgs::getPosLimitsRPC ( const std::int16_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43372 of file ControlBoardMsgs.cpp.

◆ getPowerSupplyVoltageRPC()

return_getPowerSupplyVoltage ControlBoardMsgs::getPowerSupplyVoltageRPC ( const std::int32_t  m) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44292 of file ControlBoardMsgs.cpp.

◆ getPWMLimitRPC()

return_getPWMLimit ControlBoardMsgs::getPWMLimitRPC ( const std::int32_t  m) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44272 of file ControlBoardMsgs.cpp.

◆ getPWMRPC()

return_getPWM ControlBoardMsgs::getPWMRPC ( const std::int32_t  m) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44262 of file ControlBoardMsgs.cpp.

◆ getRefCurrentAllRPC()

return_getRefCurrentAll ControlBoardMsgs::getRefCurrentAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42542 of file ControlBoardMsgs.cpp.

◆ getRefCurrentOneRPC()

return_getRefCurrentOne ControlBoardMsgs::getRefCurrentOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42552 of file ControlBoardMsgs.cpp.

◆ getRefDutyCycleAllRPC()

return_getRefDutyCycleAll ControlBoardMsgs::getRefDutyCycleAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42672 of file ControlBoardMsgs.cpp.

◆ getRefDutyCycleOneRPC()

return_getRefDutyCycleOne ControlBoardMsgs::getRefDutyCycleOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42662 of file ControlBoardMsgs.cpp.

◆ getRefPositionAllRPC()

return_getRefPositionAll ControlBoardMsgs::getRefPositionAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43212 of file ControlBoardMsgs.cpp.

◆ getRefPositionGroupRPC()

return_getRefPositionGroup ControlBoardMsgs::getRefPositionGroupRPC ( const std::vector< std::int32_t > &  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43222 of file ControlBoardMsgs.cpp.

◆ getRefPositionOneRPC()

return_getRefPositionOne ControlBoardMsgs::getRefPositionOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43202 of file ControlBoardMsgs.cpp.

◆ getRefTorqueAllRPC()

return_getRefTorqueAll ControlBoardMsgs::getRefTorqueAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43122 of file ControlBoardMsgs.cpp.

◆ getRefTorqueGroupRPC()

return_getRefTorqueGroup ControlBoardMsgs::getRefTorqueGroupRPC ( const std::vector< std::int32_t > &  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43132 of file ControlBoardMsgs.cpp.

◆ getRefTorqueOneRPC()

return_getRefTorqueOne ControlBoardMsgs::getRefTorqueOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43112 of file ControlBoardMsgs.cpp.

◆ getRefVelocityAllRPC()

return_getRefVelocityAll ControlBoardMsgs::getRefVelocityAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44102 of file ControlBoardMsgs.cpp.

◆ getRefVelocityGroupRPC()

return_getRefVelocityGroup ControlBoardMsgs::getRefVelocityGroupRPC ( const std::vector< std::int32_t > &  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44112 of file ControlBoardMsgs.cpp.

◆ getRefVelocityOneRPC()

return_getRefVelocityOne ControlBoardMsgs::getRefVelocityOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44092 of file ControlBoardMsgs.cpp.

◆ getRemoteProtocolVersion()

yarp::os::ApplicationNetworkProtocolVersion ControlBoardMsgs::getRemoteProtocolVersion ( )
virtual

Definition at line 65 of file ControlBoardMsgs.cpp.

◆ getRemoteVariableRPC()

return_getRemoteVariable ControlBoardMsgs::getRemoteVariableRPC ( const std::string &  key) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42452 of file ControlBoardMsgs.cpp.

◆ getRemoteVariablesListRPC()

return_getRemoteVariablesList ControlBoardMsgs::getRemoteVariablesListRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42472 of file ControlBoardMsgs.cpp.

◆ getTargetPositionAllRPC()

return_getTargetPositionAll ControlBoardMsgs::getTargetPositionAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43902 of file ControlBoardMsgs.cpp.

◆ getTargetPositionGroupRPC()

return_getTargetPositionGroup ControlBoardMsgs::getTargetPositionGroupRPC ( const std::vector< std::int32_t > &  joints) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43892 of file ControlBoardMsgs.cpp.

◆ getTargetPositionOneRPC()

return_getTargetPositionOne ControlBoardMsgs::getTargetPositionOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43882 of file ControlBoardMsgs.cpp.

◆ getTargetVelocityAllRPC()

return_getTargetVelocityAll ControlBoardMsgs::getTargetVelocityAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44052 of file ControlBoardMsgs.cpp.

◆ getTargetVelocityGroupRPC()

return_getTargetVelocityGroup ControlBoardMsgs::getTargetVelocityGroupRPC ( const std::vector< std::int32_t > &  joints) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44042 of file ControlBoardMsgs.cpp.

◆ getTargetVelocityOneRPC()

return_getTargetVelocityOne ControlBoardMsgs::getTargetVelocityOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44032 of file ControlBoardMsgs.cpp.

◆ getTemperatureAllRPC()

return_getTemperatureAll ControlBoardMsgs::getTemperatureAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43412 of file ControlBoardMsgs.cpp.

◆ getTemperatureLimitRPC()

return_getTemperatureLimit ControlBoardMsgs::getTemperatureLimitRPC ( const std::int32_t  m) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43422 of file ControlBoardMsgs.cpp.

◆ getTemperatureOneRPC()

return_getTemperatureOne ControlBoardMsgs::getTemperatureOneRPC ( const std::int32_t  m) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43402 of file ControlBoardMsgs.cpp.

◆ getTorqueRangeAllRPC()

return_getTorqueRangeAll ControlBoardMsgs::getTorqueRangeAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44132 of file ControlBoardMsgs.cpp.

◆ getTorqueRangeOneRPC()

return_getTorqueRangeOne ControlBoardMsgs::getTorqueRangeOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44122 of file ControlBoardMsgs.cpp.

◆ getTrajAccelerationAllRPC()

return_getTrajAccelerationAll ControlBoardMsgs::getTrajAccelerationAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43962 of file ControlBoardMsgs.cpp.

◆ getTrajAccelerationGroupRPC()

return_getTrajAccelerationGroup ControlBoardMsgs::getTrajAccelerationGroupRPC ( const std::vector< std::int32_t > &  joints) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43952 of file ControlBoardMsgs.cpp.

◆ getTrajAccelerationOneRPC()

return_getTrajAccelerationOne ControlBoardMsgs::getTrajAccelerationOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43942 of file ControlBoardMsgs.cpp.

◆ getTrajSpeedOneRPC()

return_getTrajSpeedOne ControlBoardMsgs::getTrajSpeedOneRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43912 of file ControlBoardMsgs.cpp.

◆ getTrajSpeedsAllRPC()

return_getTrajSpeedsAll ControlBoardMsgs::getTrajSpeedsAllRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43932 of file ControlBoardMsgs.cpp.

◆ getTrajSpeedsGroupRPC()

return_getTrajSpeedsGroup ControlBoardMsgs::getTrajSpeedsGroupRPC ( const std::vector< std::int32_t > &  joints) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43922 of file ControlBoardMsgs.cpp.

◆ getVelLimitsRPC()

return_getVelLimits ControlBoardMsgs::getVelLimitsRPC ( const std::int16_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43382 of file ControlBoardMsgs.cpp.

◆ help()

std::vector< std::string > ControlBoardMsgs::help ( const std::string &  functionName = "--all")
virtual

Definition at line 44303 of file ControlBoardMsgs.cpp.

◆ homingSingleJointRPC()

yarp::dev::ReturnValue ControlBoardMsgs::homingSingleJointRPC ( const std::int32_t  j)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43002 of file ControlBoardMsgs.cpp.

◆ homingWholePartRPC()

yarp::dev::ReturnValue ControlBoardMsgs::homingWholePartRPC ( )
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43012 of file ControlBoardMsgs.cpp.

◆ isCalibratorDevicePresentRPC()

return_isCalibratorDevicePresent ControlBoardMsgs::isCalibratorDevicePresentRPC ( ) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42972 of file ControlBoardMsgs.cpp.

◆ isJointBrakedRPC()

return_isJointBraked ControlBoardMsgs::isJointBrakedRPC ( const std::int32_t  j) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43082 of file ControlBoardMsgs.cpp.

◆ isPidEnabledRPC()

return_isPidEnabled ControlBoardMsgs::isPidEnabledRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
) const
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43582 of file ControlBoardMsgs.cpp.

◆ parkRPC()

yarp::dev::ReturnValue ControlBoardMsgs::parkRPC ( const bool  wait)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43312 of file ControlBoardMsgs.cpp.

◆ parkSingleJointRPC()

yarp::dev::ReturnValue ControlBoardMsgs::parkSingleJointRPC ( const std::int32_t  j,
const bool  wait 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43022 of file ControlBoardMsgs.cpp.

◆ parkWholePartRPC()

yarp::dev::ReturnValue ControlBoardMsgs::parkWholePartRPC ( )
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43032 of file ControlBoardMsgs.cpp.

◆ positionMoveAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::positionMoveAllRPC ( const std::vector< double > &  refs)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43752 of file ControlBoardMsgs.cpp.

◆ positionMoveGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::positionMoveGroupRPC ( const std::vector< std::int32_t > &  joints,
const std::vector< double > &  refs 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43742 of file ControlBoardMsgs.cpp.

◆ positionMoveOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::positionMoveOneRPC ( const std::int32_t  j,
const double  ref 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43732 of file ControlBoardMsgs.cpp.

◆ quitCalibrateRPC()

yarp::dev::ReturnValue ControlBoardMsgs::quitCalibrateRPC ( )
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43042 of file ControlBoardMsgs.cpp.

◆ quitParkRPC()

yarp::dev::ReturnValue ControlBoardMsgs::quitParkRPC ( )
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43052 of file ControlBoardMsgs.cpp.

◆ read()

bool ControlBoardMsgs::read ( yarp::os::ConnectionReader &  reader)
overridevirtual

Read this object from a network connection.

Override this for your particular class.

Parameters
readeran interface to the network connection for reading
Returns
true iff the object is successfully read

Implements yarp::os::PortReader.

Definition at line 45097 of file ControlBoardMsgs.cpp.

◆ relativeMoveAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::relativeMoveAllRPC ( const std::vector< double > &  deltas)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43782 of file ControlBoardMsgs.cpp.

◆ relativeMoveGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::relativeMoveGroupRPC ( const std::vector< std::int32_t > &  joints,
const std::vector< double > &  refs 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43772 of file ControlBoardMsgs.cpp.

◆ relativeMoveOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::relativeMoveOneRPC ( const std::int32_t  j,
const double  delta 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43762 of file ControlBoardMsgs.cpp.

◆ resetEncoderAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::resetEncoderAllRPC ( )
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42712 of file ControlBoardMsgs.cpp.

◆ resetEncoderOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::resetEncoderOneRPC ( const std::int32_t  j)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42702 of file ControlBoardMsgs.cpp.

◆ resetMotorEncoderRPC()

yarp::dev::ReturnValue ControlBoardMsgs::resetMotorEncoderRPC ( const std::int32_t  j)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42822 of file ControlBoardMsgs.cpp.

◆ resetMotorEncodersRPC()

yarp::dev::ReturnValue ControlBoardMsgs::resetMotorEncodersRPC ( )
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42832 of file ControlBoardMsgs.cpp.

◆ resetPidRPC()

yarp::dev::ReturnValue ControlBoardMsgs::resetPidRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43482 of file ControlBoardMsgs.cpp.

◆ setAutoBrakeEnabledRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setAutoBrakeEnabledRPC ( const std::int32_t  j,
const bool  enabled 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43072 of file ControlBoardMsgs.cpp.

◆ setCalibrationParametersRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setCalibrationParametersRPC ( const std::int32_t  j,
const yCalibrationParameters &  params 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43332 of file ControlBoardMsgs.cpp.

◆ setControlModeAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setControlModeAllRPC ( const std::vector< yarp::dev::SelectableControlModeEnum > &  modes)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43242 of file ControlBoardMsgs.cpp.

◆ setControlModeGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setControlModeGroupRPC ( const std::vector< std::int32_t > &  j,
const std::vector< yarp::dev::SelectableControlModeEnum > &  modes 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43252 of file ControlBoardMsgs.cpp.

◆ setControlModeOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setControlModeOneRPC ( const std::int32_t  j,
const yarp::dev::SelectableControlModeEnum  mod 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43232 of file ControlBoardMsgs.cpp.

◆ setEncoderAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setEncoderAllRPC ( const std::vector< double > &  vals)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42732 of file ControlBoardMsgs.cpp.

◆ setEncoderOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setEncoderOneRPC ( const std::int32_t  j,
const double  val 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42722 of file ControlBoardMsgs.cpp.

◆ setGearboxRatioRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setGearboxRatioRPC ( const std::int32_t  m,
const double  val 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43452 of file ControlBoardMsgs.cpp.

◆ setImpedanceOffsetRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setImpedanceOffsetRPC ( const std::int32_t  j,
const double  offset 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42412 of file ControlBoardMsgs.cpp.

◆ setImpedanceRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setImpedanceRPC ( const std::int32_t  j,
const double  stiffness,
const double  damping 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42402 of file ControlBoardMsgs.cpp.

◆ setInteractionModeOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setInteractionModeOneRPC ( const std::int32_t  axis,
const yarp::dev::InteractionModeEnum  mode 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42512 of file ControlBoardMsgs.cpp.

◆ setInteractionModesAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setInteractionModesAllRPC ( const std::vector< yarp::dev::InteractionModeEnum > &  modes)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42532 of file ControlBoardMsgs.cpp.

◆ setInteractionModesGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setInteractionModesGroupRPC ( const std::vector< std::int32_t > &  joints,
const std::vector< yarp::dev::InteractionModeEnum > &  modes 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42522 of file ControlBoardMsgs.cpp.

◆ setManualBrakeActiveRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setManualBrakeActiveRPC ( const std::int32_t  j,
const bool  active 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43062 of file ControlBoardMsgs.cpp.

◆ setMaxCurrentRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setMaxCurrentRPC ( const std::int32_t  j,
const double  v 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44202 of file ControlBoardMsgs.cpp.

◆ setMotorEncoderCountsPerRevolutionRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setMotorEncoderCountsPerRevolutionRPC ( const std::int32_t  j,
const double  val 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42852 of file ControlBoardMsgs.cpp.

◆ setMotorEncoderRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setMotorEncoderRPC ( const std::int32_t  j,
const double  val 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42842 of file ControlBoardMsgs.cpp.

◆ setMotorEncodersAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setMotorEncodersAllRPC ( const std::vector< double > &  vals)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42872 of file ControlBoardMsgs.cpp.

◆ setMotorTorqueParamsRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setMotorTorqueParamsRPC ( const std::int32_t  j,
const yMotorTorqueParameters &  params 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44142 of file ControlBoardMsgs.cpp.

◆ setNominalCurrentRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setNominalCurrentRPC ( const std::int32_t  m,
const double  val 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44232 of file ControlBoardMsgs.cpp.

◆ setPeakCurrentRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setPeakCurrentRPC ( const std::int32_t  m,
const double  val 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44252 of file ControlBoardMsgs.cpp.

◆ setPidErrorLimitRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setPidErrorLimitRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j,
const double  limit 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43552 of file ControlBoardMsgs.cpp.

◆ setPidErrorLimitsRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setPidErrorLimitsRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::vector< double > &  limits 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43562 of file ControlBoardMsgs.cpp.

◆ setPidFeedforwardOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setPidFeedforwardOneRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j,
const double  off 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43522 of file ControlBoardMsgs.cpp.

◆ setPidOffsetOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setPidOffsetOneRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j,
const double  off 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43512 of file ControlBoardMsgs.cpp.

◆ setPidReferenceRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setPidReferenceRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j,
const double  ref 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43532 of file ControlBoardMsgs.cpp.

◆ setPidReferencesRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setPidReferencesRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::vector< double > &  refs 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43542 of file ControlBoardMsgs.cpp.

◆ setPidRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setPidRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::int16_t  j,
const yarp::dev::Pid &  pid 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43492 of file ControlBoardMsgs.cpp.

◆ setPidsRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setPidsRPC ( const yarp::dev::PidControlTypeEnum  pidtype,
const std::vector< yarp::dev::Pid > &  pids 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43502 of file ControlBoardMsgs.cpp.

◆ setPosLimitsRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setPosLimitsRPC ( const std::int16_t  j,
const double  min,
const double  max 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43352 of file ControlBoardMsgs.cpp.

◆ setPWMLimitRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setPWMLimitRPC ( const std::int32_t  m,
const double  val 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44282 of file ControlBoardMsgs.cpp.

◆ setRefCurrentAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefCurrentAllRPC ( const std::vector< double > &  refs)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42562 of file ControlBoardMsgs.cpp.

◆ setRefCurrentGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefCurrentGroupRPC ( const std::vector< std::int32_t > &  j,
const std::vector< double > &  refs 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42582 of file ControlBoardMsgs.cpp.

◆ setRefCurrentOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefCurrentOneRPC ( const std::int32_t  j,
const double  ref 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42572 of file ControlBoardMsgs.cpp.

◆ setRefDutyCycleAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefDutyCycleAllRPC ( const std::vector< double > &  v)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42642 of file ControlBoardMsgs.cpp.

◆ setRefDutyCycleGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefDutyCycleGroupRPC ( const std::vector< std::int32_t > &  j,
const std::vector< double > &  v 
)
virtual

Definition at line 42652 of file ControlBoardMsgs.cpp.

◆ setRefDutyCycleOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefDutyCycleOneRPC ( const std::int32_t  j,
const double  v 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42632 of file ControlBoardMsgs.cpp.

◆ setRefPositionAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefPositionAllRPC ( const std::vector< double > &  value)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43182 of file ControlBoardMsgs.cpp.

◆ setRefPositionGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefPositionGroupRPC ( const std::vector< std::int32_t > &  j,
const std::vector< double > &  value 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43192 of file ControlBoardMsgs.cpp.

◆ setRefPositionOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefPositionOneRPC ( const std::int32_t  j,
const double  value 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43172 of file ControlBoardMsgs.cpp.

◆ setRefTorqueAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefTorqueAllRPC ( const std::vector< double > &  val)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43152 of file ControlBoardMsgs.cpp.

◆ setRefTorqueGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefTorqueGroupRPC ( const std::vector< std::int32_t > &  j,
const std::vector< double > &  val 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43162 of file ControlBoardMsgs.cpp.

◆ setRefTorqueOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefTorqueOneRPC ( const std::int32_t  j,
const double  val 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43142 of file ControlBoardMsgs.cpp.

◆ setRefVelocityAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefVelocityAllRPC ( const std::vector< double > &  ref)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44072 of file ControlBoardMsgs.cpp.

◆ setRefVelocityGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefVelocityGroupRPC ( const std::vector< std::int32_t > &  j,
const std::vector< double > &  ref 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44082 of file ControlBoardMsgs.cpp.

◆ setRefVelocityOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRefVelocityOneRPC ( const std::int32_t  j,
const double  ref 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44062 of file ControlBoardMsgs.cpp.

◆ setRemoteVariableRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setRemoteVariableRPC ( const std::string &  key,
const yarp::os::Bottle &  val 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 42462 of file ControlBoardMsgs.cpp.

◆ setTemperatureLimitRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setTemperatureLimitRPC ( const std::int32_t  m,
const double  val 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43432 of file ControlBoardMsgs.cpp.

◆ setTrajAccelerationOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setTrajAccelerationOneRPC ( const std::int32_t  j,
const double  acc 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43822 of file ControlBoardMsgs.cpp.

◆ setTrajAccelerationsAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setTrajAccelerationsAllRPC ( const std::vector< double > &  accs)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43842 of file ControlBoardMsgs.cpp.

◆ setTrajAccelerationsGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setTrajAccelerationsGroupRPC ( const std::vector< std::int32_t > &  joints,
const std::vector< double > &  accs 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43832 of file ControlBoardMsgs.cpp.

◆ setTrajSpeedAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setTrajSpeedAllRPC ( const std::vector< double > &  spds)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43812 of file ControlBoardMsgs.cpp.

◆ setTrajSpeedGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setTrajSpeedGroupRPC ( const std::vector< std::int32_t > &  joints,
const std::vector< double > &  spds 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43802 of file ControlBoardMsgs.cpp.

◆ setTrajSpeedOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setTrajSpeedOneRPC ( const std::int32_t  j,
const double  sp 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43792 of file ControlBoardMsgs.cpp.

◆ setVelLimitsRPC()

yarp::dev::ReturnValue ControlBoardMsgs::setVelLimitsRPC ( const std::int16_t  j,
const double  min,
const double  max 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43362 of file ControlBoardMsgs.cpp.

◆ stopAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::stopAllRPC ( )
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43872 of file ControlBoardMsgs.cpp.

◆ stopGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::stopGroupRPC ( const std::vector< std::int32_t > &  joints)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43862 of file ControlBoardMsgs.cpp.

◆ stopOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::stopOneRPC ( const std::int32_t  j)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 43852 of file ControlBoardMsgs.cpp.

◆ velocityMoveAllRPC()

yarp::dev::ReturnValue ControlBoardMsgs::velocityMoveAllRPC ( const std::vector< double > &  refs)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44022 of file ControlBoardMsgs.cpp.

◆ velocityMoveGroupRPC()

yarp::dev::ReturnValue ControlBoardMsgs::velocityMoveGroupRPC ( const std::vector< std::int32_t > &  joints,
const std::vector< double > &  refs 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44012 of file ControlBoardMsgs.cpp.

◆ velocityMoveOneRPC()

yarp::dev::ReturnValue ControlBoardMsgs::velocityMoveOneRPC ( const std::int32_t  j,
const double  ref 
)
virtual

Reimplemented in ControlBoardRPCd.

Definition at line 44002 of file ControlBoardMsgs.cpp.


The documentation for this class was generated from the following files: