|
YARP
Yet Another Robot Platform
|

|
|
YARP
Yet Another Robot Platform
|
|
SimulatedWorld_nws_ros2: A network wrapper server that exposes the ISimulatedWorld interface via ROS2 services.
More...
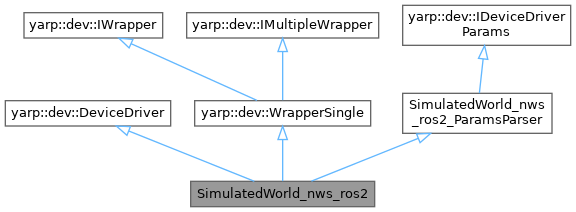
 Inheritance diagram for SimulatedWorld_nws_ros2:
Public Member Functions | |
| SimulatedWorld_nws_ros2 () | |
| SimulatedWorld_nws_ros2 (const SimulatedWorld_nws_ros2 &)=delete | |
| SimulatedWorld_nws_ros2 (SimulatedWorld_nws_ros2 &&) noexcept=delete | |
| SimulatedWorld_nws_ros2 & | operator= (const SimulatedWorld_nws_ros2 &)=delete |
| SimulatedWorld_nws_ros2 & | operator= (SimulatedWorld_nws_ros2 &&) noexcept=delete |
| ~SimulatedWorld_nws_ros2 () override=default | |
| bool | attach (yarp::dev::PolyDriver *driver) override |
| Attach to another object. | |
| bool | detach () override |
| Detach the object (you must have first called attach). | |
| bool | open (yarp::os::Searchable &config) override |
| Open the DeviceDriver. | |
| bool | close () override |
| Close the DeviceDriver. | |
| void | makeSphereCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeSphere::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeSphere::Response > response) |
| void | makeBoxCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeBox::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeBox::Response > response) |
| void | makeCylinderCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeCylinder::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeCylinder::Response > response) |
| void | makeFrameCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeFrame::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeFrame::Response > response) |
| void | makeModelCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeModel::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeModel::Response > response) |
| void | makeActorCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeActor::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeActor::Response > response) |
| void | changeColorCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::ChangeColor::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::ChangeColor::Response > response) |
| void | setPoseCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::SetPose::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::SetPose::Response > response) |
| void | enableGravityCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::EnableGravity::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::EnableGravity::Response > response) |
| void | enableCollisionCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::EnableCollision::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::EnableCollision::Response > response) |
| void | getPoseCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::GetPose::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::GetPose::Response > response) |
| void | deleteObjectCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::DeleteObject::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::DeleteObject::Response > response) |
| void | deleteAllCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::DeleteAll::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::DeleteAll::Response > response) |
| void | getListCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::GetList::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::GetList::Response > response) |
| void | attachCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Attach::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Attach::Response > response) |
| void | detachCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Detach::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Detach::Response > response) |
| void | renameCallback (const std::shared_ptr< rmw_request_id_t > request_header, const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Rename::Request > request, std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Rename::Response > response) |
| Public Member Functions inherited from yarp::dev::DeviceDriver | |
| DeviceDriver () | |
| DeviceDriver (const DeviceDriver &other)=delete | |
| DeviceDriver (DeviceDriver &&other) noexcept=delete | |
| DeviceDriver & | operator= (const DeviceDriver &other)=delete |
| DeviceDriver & | operator= (DeviceDriver &&other) noexcept=delete |
| virtual | ~DeviceDriver () |
| virtual std::string | id () const |
| Return the id assigned to the PolyDriver. | |
| virtual void | setId (const std::string &id) |
| Set the id for this device. | |
| template<class T > | |
| bool | view (T *&x) |
| Get an interface to the device driver. | |
| virtual DeviceDriver * | getImplementation () |
| Some drivers are bureaucrats, pointing at others. | |
| Public Member Functions inherited from yarp::dev::WrapperSingle | |
| ~WrapperSingle () override | |
| Destructor. | |
| bool | attachAll (const yarp::dev::PolyDriverList &drivers) final |
| Attach to a list of objects. | |
| bool | detachAll () final |
| Detach the object (you must have first called attach). | |
| Public Member Functions inherited from yarp::dev::IWrapper | |
| virtual | ~IWrapper () |
| Destructor. | |
| Public Member Functions inherited from yarp::dev::IMultipleWrapper | |
| virtual | ~IMultipleWrapper () |
| Destructor. | |
| Public Member Functions inherited from SimulatedWorld_nws_ros2_ParamsParser | |
| SimulatedWorld_nws_ros2_ParamsParser () | |
| ~SimulatedWorld_nws_ros2_ParamsParser () override=default | |
| bool | parseParams (const yarp::os::Searchable &config) override |
| Parse the DeviceDriver parameters. | |
| std::string | getDeviceClassName () const override |
| Get the name of the DeviceDriver class. | |
| std::string | getDeviceName () const override |
| Get the name of the device (i.e. | |
| std::string | getDocumentationOfDeviceParams () const override |
| Get the documentation of the DeviceDriver's parameters. | |
| std::vector< std::string > | getListOfParams () const override |
| Return a list of all params used by the device. | |
| bool | getParamValue (const std::string ¶mName, std::string ¶mValue) const override |
| Return the value (represented as a string) of the requested parameter. | |
| std::string | getConfiguration () const override |
| Return the configuration of the device. | |
| Public Member Functions inherited from yarp::dev::IDeviceDriverParams | |
| virtual | ~IDeviceDriverParams () |
Additional Inherited Members | |
| Public Attributes inherited from SimulatedWorld_nws_ros2_ParamsParser | |
| const std::string | m_device_classname = {"SimulatedWorld_nws_ros2"} |
| const std::string | m_device_name = {"simulatedWorld_nws_ros2"} |
| bool | m_parser_is_strict = false |
| const parser_version_type | m_parser_version = {} |
| std::string | m_provided_configuration |
| const std::string | m_node_name_defaultValue = {"simulatedWorld_nws_ros2"} |
| const std::string | m_namespace_defaultValue = {""} |
| const std::string | m_makesphere_servicename_defaultValue = {"makeSphere"} |
| const std::string | m_makebox_servicename_defaultValue = {"makeBox"} |
| const std::string | m_makecylinder_servicename_defaultValue = {"makeCylinder"} |
| const std::string | m_makeframe_servicename_defaultValue = {"makeFrame"} |
| const std::string | m_makemodel_servicename_defaultValue = {"makeModel"} |
| const std::string | m_makeactor_servicename_defaultValue = {"makeActor"} |
| const std::string | m_changecolor_servicename_defaultValue = {"changeColor"} |
| const std::string | m_setpose_servicename_defaultValue = {"setPose"} |
| const std::string | m_enablegravity_servicename_defaultValue = {"enableGravity"} |
| const std::string | m_enablecollision_servicename_defaultValue = {"enableCollision"} |
| const std::string | m_getpose_servicename_defaultValue = {"getPose"} |
| const std::string | m_deleteobject_servicename_defaultValue = {"deleteObject"} |
| const std::string | m_deleteall_servicename_defaultValue = {"deleteAll"} |
| const std::string | m_getlist_servicename_defaultValue = {"getList"} |
| const std::string | m_attach_servicename_defaultValue = {"attach"} |
| const std::string | m_detach_servicename_defaultValue = {"detach"} |
| const std::string | m_rename_servicename_defaultValue = {"rename"} |
| std::string | m_node_name = {"simulatedWorld_nws_ros2"} |
| std::string | m_namespace = {} |
| std::string | m_makesphere_servicename = {"makeSphere"} |
| std::string | m_makebox_servicename = {"makeBox"} |
| std::string | m_makecylinder_servicename = {"makeCylinder"} |
| std::string | m_makeframe_servicename = {"makeFrame"} |
| std::string | m_makemodel_servicename = {"makeModel"} |
| std::string | m_makeactor_servicename = {"makeActor"} |
| std::string | m_changecolor_servicename = {"changeColor"} |
| std::string | m_setpose_servicename = {"setPose"} |
| std::string | m_enablegravity_servicename = {"enableGravity"} |
| std::string | m_enablecollision_servicename = {"enableCollision"} |
| std::string | m_getpose_servicename = {"getPose"} |
| std::string | m_deleteobject_servicename = {"deleteObject"} |
| std::string | m_deleteall_servicename = {"deleteAll"} |
| std::string | m_getlist_servicename = {"getList"} |
| std::string | m_attach_servicename = {"attach"} |
| std::string | m_detach_servicename = {"detach"} |
| std::string | m_rename_servicename = {"rename"} |
SimulatedWorld_nws_ros2: A network wrapper server that exposes the ISimulatedWorld interface via ROS2 services.
Parameters required by this device are shown in class: SimulatedWorld_nws_ros2_ParamsParser
Definition at line 46 of file SimulatedWorld_nws_ros2.h.
|
default |
|
delete |
|
deletenoexcept |
|
overridedefault |
|
overridevirtual |
Attach to another object.
| driver | the polydriver that you want to attach to. |
Implements yarp::dev::IWrapper.
Definition at line 61 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::attachCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Attach::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Attach::Response > | response | ||
| ) |
Definition at line 543 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::changeColorCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::ChangeColor::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::ChangeColor::Response > | response | ||
| ) |
Definition at line 344 of file SimulatedWorld_nws_ros2.cpp.
|
overridevirtual |
Close the DeviceDriver.
Reimplemented from yarp::dev::DeviceDriver.
Definition at line 151 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::deleteAllCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::DeleteAll::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::DeleteAll::Response > | response | ||
| ) |
Definition at line 502 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::deleteObjectCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::DeleteObject::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::DeleteObject::Response > | response | ||
| ) |
Definition at line 479 of file SimulatedWorld_nws_ros2.cpp.
|
overridevirtual |
Detach the object (you must have first called attach).
Implements yarp::dev::IWrapper.
Definition at line 78 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::detachCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Detach::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Detach::Response > | response | ||
| ) |
Definition at line 575 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::enableCollisionCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::EnableCollision::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::EnableCollision::Response > | response | ||
| ) |
Definition at line 421 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::enableGravityCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::EnableGravity::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::EnableGravity::Response > | response | ||
| ) |
Definition at line 398 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::getListCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::GetList::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::GetList::Response > | response | ||
| ) |
Definition at line 520 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::getPoseCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::GetPose::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::GetPose::Response > | response | ||
| ) |
Definition at line 444 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::makeActorCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeActor::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeActor::Response > | response | ||
| ) |
Definition at line 327 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::makeBoxCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeBox::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeBox::Response > | response | ||
| ) |
Definition at line 198 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::makeCylinderCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeCylinder::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeCylinder::Response > | response | ||
| ) |
Definition at line 233 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::makeFrameCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeFrame::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeFrame::Response > | response | ||
| ) |
Definition at line 265 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::makeModelCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeModel::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeModel::Response > | response | ||
| ) |
Definition at line 297 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::makeSphereCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeSphere::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::MakeSphere::Response > | response | ||
| ) |
Definition at line 167 of file SimulatedWorld_nws_ros2.cpp.
|
overridevirtual |
Open the DeviceDriver.
| config | is a list of parameters for the device. Which parameters are effective for your device can vary. If there is no example for your device, you can run the "yarpdev" program with the verbose flag set to probe what parameters the device is checking. If that fails too, you'll need to read the source code (please nag one of the yarp developers to add documentation for your device). |
Reimplemented from yarp::dev::DeviceDriver.
Definition at line 84 of file SimulatedWorld_nws_ros2.cpp.
|
delete |
|
deletenoexcept |
| void SimulatedWorld_nws_ros2::renameCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Rename::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::Rename::Response > | response | ||
| ) |
Definition at line 599 of file SimulatedWorld_nws_ros2.cpp.
| void SimulatedWorld_nws_ros2::setPoseCallback | ( | const std::shared_ptr< rmw_request_id_t > | request_header, |
| const std::shared_ptr< simulated_world_nws_ros2_msgs::srv::SetPose::Request > | request, | ||
| std::shared_ptr< simulated_world_nws_ros2_msgs::srv::SetPose::Response > | response | ||
| ) |
Definition at line 368 of file SimulatedWorld_nws_ros2.cpp.
 1.9.8