|
YARP
Yet Another Robot Platform
|

|
|
YARP
Yet Another Robot Platform
|
|
#include <yarp/dev/JointStateData.h>
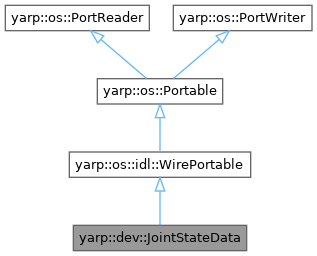
 Inheritance diagram for yarp::dev::JointStateData:
Public Types | |
| typedef yarp::os::idl::Unwrapped< JointStateData > | unwrapped |
Public Attributes | |
| yarp::sig::VectorOf< double > | jointPosition {} |
| bool | jointPosition_isValid {false} |
| yarp::sig::VectorOf< double > | jointVelocity {} |
| bool | jointVelocity_isValid {false} |
| yarp::sig::VectorOf< double > | jointAcceleration {} |
| bool | jointAcceleration_isValid {false} |
| yarp::sig::VectorOf< double > | motorPosition {} |
| bool | motorPosition_isValid {false} |
| yarp::sig::VectorOf< double > | motorVelocity {} |
| bool | motorVelocity_isValid {false} |
| yarp::sig::VectorOf< double > | motorAcceleration {} |
| bool | motorAcceleration_isValid {false} |
| yarp::sig::VectorOf< double > | torque {} |
| bool | torque_isValid {false} |
| yarp::sig::VectorOf< float > | pwmDutycycle {} |
| bool | pwmDutycycle_isValid {false} |
| yarp::sig::VectorOf< double > | current {} |
| bool | current_isValid {false} |
| yarp::sig::VectorOf< int > | controlMode {} |
| bool | controlMode_isValid {false} |
| yarp::sig::VectorOf< int > | interactionMode {} |
| bool | interactionMode_isValid {false} |
| yarp::sig::VectorOf< float > | temperature {} |
| bool | temperature_isValid {false} |
Additional Inherited Members | |
| Static Public Member Functions inherited from yarp::os::Portable | |
| static bool | copyPortable (const PortWriter &writer, PortReader &reader) |
| Copy one portable to another, via writing and reading. | |
Definition at line 22 of file JointStateData.h.
Definition at line 97 of file JointStateData.h.
|
default |
| yarp::dev::JointStateData::JointStateData | ( | const yarp::sig::VectorOf< double > & | jointPosition, |
| const bool | jointPosition_isValid, | ||
| const yarp::sig::VectorOf< double > & | jointVelocity, | ||
| const bool | jointVelocity_isValid, | ||
| const yarp::sig::VectorOf< double > & | jointAcceleration, | ||
| const bool | jointAcceleration_isValid, | ||
| const yarp::sig::VectorOf< double > & | motorPosition, | ||
| const bool | motorPosition_isValid, | ||
| const yarp::sig::VectorOf< double > & | motorVelocity, | ||
| const bool | motorVelocity_isValid, | ||
| const yarp::sig::VectorOf< double > & | motorAcceleration, | ||
| const bool | motorAcceleration_isValid, | ||
| const yarp::sig::VectorOf< double > & | torque, | ||
| const bool | torque_isValid, | ||
| const yarp::sig::VectorOf< float > & | pwmDutycycle, | ||
| const bool | pwmDutycycle_isValid, | ||
| const yarp::sig::VectorOf< double > & | current, | ||
| const bool | current_isValid, | ||
| const yarp::sig::VectorOf< int > & | controlMode, | ||
| const bool | controlMode_isValid, | ||
| const yarp::sig::VectorOf< int > & | interactionMode, | ||
| const bool | interactionMode_isValid, | ||
| const yarp::sig::VectorOf< float > & | temperature, | ||
| const bool | temperature_isValid | ||
| ) |
Definition at line 16 of file JointStateData.cpp.
|
overridevirtual |
Read this object from a network connection.
Override this for your particular class.
| reader | an interface to the network connection for reading |
Implements yarp::os::Portable.
Definition at line 150 of file JointStateData.cpp.
|
overridevirtual |
Reimplemented from yarp::os::idl::WirePortable.
Definition at line 69 of file JointStateData.cpp.
| std::string yarp::dev::JointStateData::toString | ( | ) | const |
Definition at line 257 of file JointStateData.cpp.
|
overridevirtual |
Reimplemented from yarp::os::idl::WirePortable.
Definition at line 163 of file JointStateData.cpp.
|
overridevirtual |
Write this object to a network connection.
Override this for your particular class. Be aware that depending on the nature of the connections a port has, and what protocol they use, and how efficient the YARP implementation is, this method may be called once, twice, or many times, as the result of a single call to Port::write
| writer | an interface to the network connection for writing |
Implements yarp::os::Portable.
Definition at line 244 of file JointStateData.cpp.
| yarp::sig::VectorOf<int> yarp::dev::JointStateData::controlMode {} |
Definition at line 45 of file JointStateData.h.
| bool yarp::dev::JointStateData::controlMode_isValid {false} |
Definition at line 46 of file JointStateData.h.
| yarp::sig::VectorOf<double> yarp::dev::JointStateData::current {} |
Definition at line 43 of file JointStateData.h.
| bool yarp::dev::JointStateData::current_isValid {false} |
Definition at line 44 of file JointStateData.h.
| yarp::sig::VectorOf<int> yarp::dev::JointStateData::interactionMode {} |
Definition at line 47 of file JointStateData.h.
| bool yarp::dev::JointStateData::interactionMode_isValid {false} |
Definition at line 48 of file JointStateData.h.
| yarp::sig::VectorOf<double> yarp::dev::JointStateData::jointAcceleration {} |
Definition at line 31 of file JointStateData.h.
| bool yarp::dev::JointStateData::jointAcceleration_isValid {false} |
Definition at line 32 of file JointStateData.h.
| yarp::sig::VectorOf<double> yarp::dev::JointStateData::jointPosition {} |
Definition at line 27 of file JointStateData.h.
| bool yarp::dev::JointStateData::jointPosition_isValid {false} |
Definition at line 28 of file JointStateData.h.
| yarp::sig::VectorOf<double> yarp::dev::JointStateData::jointVelocity {} |
Definition at line 29 of file JointStateData.h.
| bool yarp::dev::JointStateData::jointVelocity_isValid {false} |
Definition at line 30 of file JointStateData.h.
| yarp::sig::VectorOf<double> yarp::dev::JointStateData::motorAcceleration {} |
Definition at line 37 of file JointStateData.h.
| bool yarp::dev::JointStateData::motorAcceleration_isValid {false} |
Definition at line 38 of file JointStateData.h.
| yarp::sig::VectorOf<double> yarp::dev::JointStateData::motorPosition {} |
Definition at line 33 of file JointStateData.h.
| bool yarp::dev::JointStateData::motorPosition_isValid {false} |
Definition at line 34 of file JointStateData.h.
| yarp::sig::VectorOf<double> yarp::dev::JointStateData::motorVelocity {} |
Definition at line 35 of file JointStateData.h.
| bool yarp::dev::JointStateData::motorVelocity_isValid {false} |
Definition at line 36 of file JointStateData.h.
| yarp::sig::VectorOf<float> yarp::dev::JointStateData::pwmDutycycle {} |
Definition at line 41 of file JointStateData.h.
| bool yarp::dev::JointStateData::pwmDutycycle_isValid {false} |
Definition at line 42 of file JointStateData.h.
| yarp::sig::VectorOf<float> yarp::dev::JointStateData::temperature {} |
Definition at line 49 of file JointStateData.h.
| bool yarp::dev::JointStateData::temperature_isValid {false} |
Definition at line 50 of file JointStateData.h.
| yarp::sig::VectorOf<double> yarp::dev::JointStateData::torque {} |
Definition at line 39 of file JointStateData.h.
| bool yarp::dev::JointStateData::torque_isValid {false} |
Definition at line 40 of file JointStateData.h.
 1.9.8