#include </home/runner/work/yarp-documentation/yarp-documentation/yarp/src/guis/yarpmotorgui/piddlg.h>
|
| | PidDlg (QString partname, int jointIndex, QString jointName, int cmode, QWidget *parent=0) |
| |
| | ~PidDlg () |
| |
| void | initPositionPID (const std::vector< PidWithExtraInfo > &myPids) |
| |
| void | initPositionDirectPID (const std::vector< PidWithExtraInfo > &myPids) |
| |
| void | initVelocityPID (const std::vector< PidWithExtraInfo > &myPids) |
| |
| void | initVelocityDirectPID (const std::vector< PidWithExtraInfo > &myPids) |
| |
| void | initMixedPID (const std::vector< PidWithExtraInfo > &myPids) |
| |
| void | initTorquePID (const std::vector< PidWithExtraInfo > &myPids) |
| |
| void | initMotorParams (MotorTorqueParameters TorqueParam) |
| |
| void | initCurrentPID (const std::vector< PidWithExtraInfo > &myPids) |
| |
| void | initStiffness (double curStiffVal, double minStiff, double maxStiff, double curDampVal, double minDamp, double maxDamp) |
| |
| void | initTorqueOffset (double curForceVal, double minForce, double maxForce) |
| |
| void | initPWM (double pwmVal, double pwm) |
| |
| void | initRemoteVariables (IRemoteVariables *iVar) |
| |
Definition at line 29 of file piddlg.h.
◆ PidDlg()
| PidDlg::PidDlg |
( |
QString |
partname, |
|
|
int |
jointIndex, |
|
|
QString |
jointName, |
|
|
int |
cmode, |
|
|
QWidget * |
parent = 0 |
|
) |
| |
|
explicit |
◆ ~PidDlg()
◆ dumpRemoteVariables
| void PidDlg::dumpRemoteVariables |
( |
| ) |
|
|
signal |
◆ initCurrentPID()
◆ initMixedPID()
◆ initMotorParams()
◆ initPositionDirectPID()
| void PidDlg::initPositionDirectPID |
( |
const std::vector< PidWithExtraInfo > & |
myPids | ) |
|
◆ initPositionPID()
◆ initPWM()
| void PidDlg::initPWM |
( |
double |
pwmVal, |
|
|
double |
pwm |
|
) |
| |
◆ initRemoteVariables()
◆ initStiffness()
| void PidDlg::initStiffness |
( |
double |
curStiffVal, |
|
|
double |
minStiff, |
|
|
double |
maxStiff, |
|
|
double |
curDampVal, |
|
|
double |
minDamp, |
|
|
double |
maxDamp |
|
) |
| |
◆ initTorqueOffset()
| void PidDlg::initTorqueOffset |
( |
double |
curForceVal, |
|
|
double |
minForce, |
|
|
double |
maxForce |
|
) |
| |
◆ initTorquePID()
◆ initVelocityDirectPID()
| void PidDlg::initVelocityDirectPID |
( |
const std::vector< PidWithExtraInfo > & |
myPids | ) |
|
◆ initVelocityPID()
◆ refreshPids
| void PidDlg::refreshPids |
( |
int |
jointIndex | ) |
|
|
signal |
◆ sendCurrent
| void PidDlg::sendCurrent |
( |
int |
jointIndex, |
|
|
int |
currentVal |
|
) |
| |
|
signal |
◆ sendForceOffset
| void PidDlg::sendForceOffset |
( |
int |
, |
|
|
double |
|
|
) |
| |
|
signal |
◆ sendMotorParameters
◆ sendPid
◆ sendPWM
| void PidDlg::sendPWM |
( |
int |
jointIndex, |
|
|
double |
dutyVal |
|
) |
| |
|
signal |
◆ sendSingleRemoteVariable
◆ sendStiffness
| void PidDlg::sendStiffness |
( |
int |
, |
|
|
double |
, |
|
|
double |
|
|
) |
| |
|
signal |
◆ updateAllRemoteVariables
| void PidDlg::updateAllRemoteVariables |
( |
| ) |
|
|
signal |
The documentation for this class was generated from the following files:


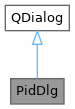
 Inheritance diagram for PidDlg:
 1.9.8